

Punktwolke im Koordinatensystem: Ausrichtung und Georeferenzierung
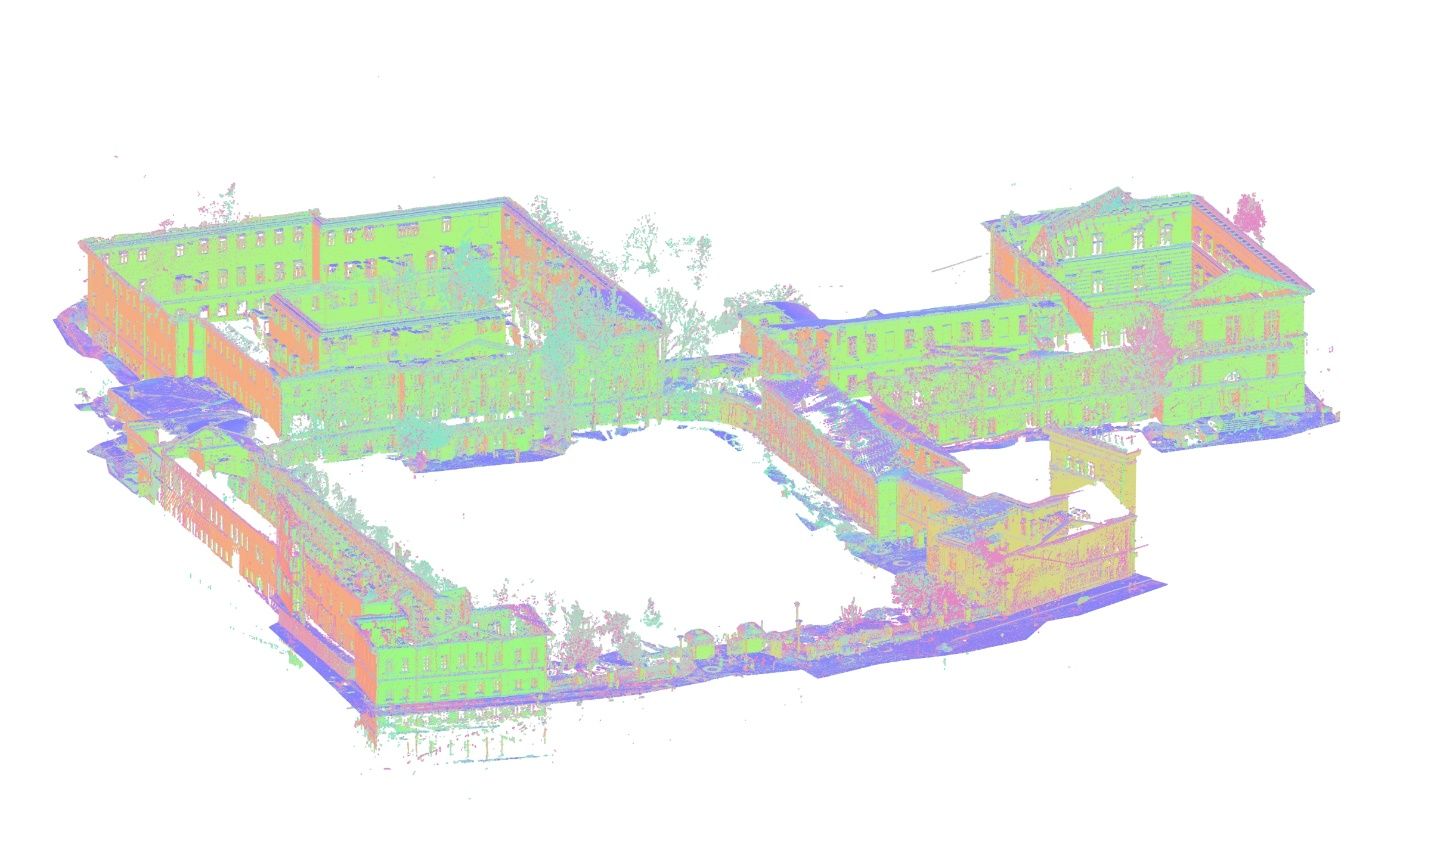

Eine registrierte Punktwolke ist ein einheitlicher, in sich stimmiger 3D-Datensatz – aber damit ist noch nicht gesagt, wo sie liegt. Solange niemand etwas anderes festlegt, behält die Punktwolke Ursprung und Ausrichtung des ersten Scannerstandpunkts: X und Y beginnen dort, wo das Stativ stand, die Y-Achse zeigt dorthin, wohin der Scanner zufällig gerichtet war, und die Höhe null ist die Höhe des Scannerkopfs. Zum Betrachten der Daten reicht das. Es reicht nicht, wenn die Punktwolke mit einem Lageplan, vorhandenen Plänen des Architekten, der Freianlagenplanung oder einem Revit-Modell zusammenpassen muss, das andere Fachplaner verknüpfen.
Die Ausrichtung der Punktwolke in einem Koordinatensystem beantwortet die Frage: „Wo liegt diese Punktwolke im Projekt und in der realen Welt?“ Das ist etwas anderes als die Registrierung, die einzelne Scans miteinander verbindet; diesen Schritt erklären wir in Wie funktioniert die Registrierung von Punktwolken? Dieser Beitrag behandelt, was danach kommt: die Wahl des Koordinatensystems, den Anschluss an Passpunkte, einheitliche Einheiten und Höhen, die richtige Platzierung der Punktwolke in Revit und die Fehler, durch die ein Modell an der falschen Stelle landet.
Registrierung und Ausrichtung
Beide Schritte werden leicht verwechselt, weil oft einfach von „Ausrichten der Scans“ die Rede ist.
- Die Registrierung beantwortet: Passen alle Scans zueinander? Das Ergebnis ist eine Punktwolke mit in sich stimmiger Geometrie.
- Die Ausrichtung – bei realen Koordinaten Georeferenzierung genannt – beantwortet: Wo liegt diese Punktwolke? Das Ergebnis ist dieselbe Punktwolke, verschoben und gedreht in ein gewähltes Koordinatensystem.
Eine Punktwolke kann perfekt registriert sein und trotzdem an der falschen Stelle liegen, um einige Grad verdreht oder auf der falschen Höhe. Umgekehrt gilt ebenso: Richtige Koordinaten an einigen Zielmarken beheben keine schlecht registrierte Punktwolke. Beide Schritte müssen getrennt geprüft werden.
Drei Arten von Koordinatensystemen
Die meisten Projekte nutzen eines von drei Systemen. Die Wahl sollte vor dem Scan fallen, denn sie entscheidet, ob vor Ort Passpunkte nötig sind.
| System | Wodurch es festgelegt ist | Typischer Einsatz | Worauf achten |
|---|---|---|---|
| Scannersystem (beliebig) | Ursprung und Ausrichtung des ersten Standpunkts | Schnelle Dokumentation, ein Raum oder ein Objekt, Daten, die nicht mit anderen Dateien kombiniert werden | Nichts anderes passt dazu; jeder Fachplaner muss die Daten von Hand verschieben |
| Lokales System (Projektsystem) | Ein am Gebäude gewählter Punkt (Achse A/1, Stützenmitte, Gebäudeecke) und eine Achse entlang einer Hauptwand oder Rasterlinie; Höhe z. B. ±0,00 = OKFF Erdgeschoss | Umbau- und Innenausbauprojekte, bei denen die Punktwolke zu vorhandenen Plänen oder einem Planungsmodell passen muss | Ursprung und Achsen müssen dokumentiert und mit allen abgestimmt sein; „die Ecke“ kann für jeden etwas anderes bedeuten |
| Amtliches Lagesystem ETRS89/UTM | Amtliches Koordinatenreferenzsystem plus Höhensystem (DHHN2016) | Grundstücke, Campusanlagen, Neubauten neben Bestandsgebäuden, Projekte mit Vermessern und Freianlagenplanern | Große Koordinatenwerte, Projektmaßstab (Gitter- und Naturstrecke), Zonenkennung, Höhensystem |
Viele Projekte kombinieren beides: Das Revit-Modell arbeitet in einem lokalen Projektsystem, das über einen bekannten Punkt und einen Drehwinkel an ETRS89/UTM angeschlossen ist. Revit unterstützt das direkt mit Vermessungspunkt und Projektbasispunkt, die wir weiter unten erklären.
Wie eine Punktwolke an Passpunkte angeschlossen wird
Um eine Punktwolke in einem bekannten Koordinatensystem zu platzieren, muss sie Punkte enthalten, deren Koordinaten in diesem System bekannt sind. Das sind Passpunkte.
Wer die Passpunkte liefert
Bei Projekten mit amtlichem Lagebezug bestimmt ein Vermessungsingenieur die Passpunkte, meist mit GNSS-Empfängern und Tachymeter. Er vermarkt Punkte vor Ort und liefert ihre Koordinaten im vereinbarten System, mit Angabe von Bezugssystem, Höhensystem und Einheiten. Amtliche Vermessungsleistungen übernimmt der öffentlich bestellte Vermessungsingenieur (ÖbVI) oder die Vermessungsstelle des Auftraggebers; unsere Punktwolke und unser Modell dienen dann als Arbeitsgrundlage. Bei Innenraumprojekten können Passpunkte auch aus vorhandenen Bezugspunkten im Gebäude oder aus einem bestehenden CAD- oder BIM-Modell desselben Gebäudes stammen.
Was vor Ort passiert
Zielmarken (Schachbrett-Targets) oder Kugeln werden über oder neben den Passpunkten aufgestellt, damit der Scanner sie unter einem günstigen Winkel erfasst. Die Passpunkte sollten den gescannten Bereich umschließen und nicht in einer Ecke liegen, und sie sollten auf unterschiedlichen Höhen liegen, wo die Höhe wichtig ist. Wie sich das in den Ablauf vor Ort einfügt, beschreiben wir in 3D-Laserscanning: von der Datenerfassung zur Punktwolke.
Mindestens drei gut verteilte Passpunkte sind nötig, um Lage und Drehung in 3D festzulegen. In der Praxis sind mehr besser: Die zusätzlichen Punkte dienen der Kontrolle. Bewährt hat sich, einen oder zwei Punkte aus der Transformation herauszuhalten und nur zur Prüfung des Ergebnisses zu verwenden. Trifft die Punktwolke auch die Punkte, die nicht in die Berechnung eingegangen sind, kann man dem Ergebnis deutlich mehr vertrauen als einem reinen Softwarebericht.
Was im Büro passiert
In der Registrierungssoftware, etwa FARO SCENE, werden die Zielmarkenmittelpunkte in der Punktwolke den vermessenen Koordinaten zugeordnet. Die Software berechnet die bestmögliche Transformation und gibt die Residuen aus: wie weit jede Zielmarke nach der Transformation von ihrer vermessenen Position entfernt liegt. Große oder ungleichmäßige Residuen deuten meist auf eine falsche Punktnummer, einen veränderten Festpunkt, verwechselte Einheiten oder eine unter ungünstigem Winkel erfasste Zielmarke hin.
Wie genau ist die Ausrichtung?
Die innere Geometrie der Punktwolke hängt von Scanner und Registrierung ab; unsere FARO-Scans haben eine typische Genauigkeit von ±2–3 mm. Wie gut die Punktwolke zum Koordinatensystem passt, hängt zusätzlich von der Qualität der Passpunkte selbst ab, von ihrer Anzahl und Verteilung und davon, wie sie erfasst wurden. Beide Werte sollten getrennt angegeben werden.
Wann keine Passpunkte nötig sind
Nicht jedes Projekt braucht eine Vermessung. Eine Punktwolke für einen Innenausbau, ein einzelnes Geschoss eines Bestandsgebäudes oder eine Anlage kann ohne vermessene Punkte in ein lokales Projektsystem ausgerichtet werden. Die entscheidende Frage ist einfach: Werden diese Daten jemals mit einem Lageplan, der Freianlagenplanung oder einer Datei in amtlichen Koordinaten kombiniert? Wenn ja, sollten die Passpunkte vor dem Scantermin geplant werden, denn ein späteres Nachholen bedeutet meist einen zweiten Termin vor Ort.
ETRS89/UTM in der Praxis: typische Stolperstellen
Für Projekte mit amtlichem Lagebezug ist ETRS89/UTM in Deutschland das übliche Lagesystem. Es funktioniert gut, bringt aber einige Details mit sich, die die meisten Ausrichtungsfehler verursachen.
Gitterstrecken und Naturstrecken
Eine Abbildung wie UTM bildet die gekrümmte Erdoberfläche auf eine Ebene ab. Deshalb weicht eine aus Koordinaten gerechnete Strecke etwas von derselben Strecke in der Natur ab. Am Mittelmeridian einer UTM-Zone beträgt der Maßstab 0,9996, das sind dort rund −40 cm pro Kilometer; je nach Abstand zum Mittelmeridian und Geländehöhe ändert sich der Wert. Ein Laserscanner misst Naturstrecken – genauso wie jeder, der im fertigen Gebäude zum Maßband greift. Auch Revit- und BIM-Modelle von Gebäuden werden maßstabsfrei, also 1:1, erstellt.
Wird eine Punktwolke ohne Berücksichtigung dieses Projektmaßstabs in UTM-Koordinaten gesetzt, stimmen Strecken in der Punktwolke womöglich nicht mehr mit den Strecken vor Ort überein. Übliche Lösungen sind ein lokales, maßstabsfreies System, das über einen bekannten Punkt, einen Drehwinkel und einen dokumentierten Maßstab an ETRS89/UTM angeschlossen ist, oder eine genaue Absprache mit dem Vermesser, wie der Maßstab angebracht wird. In beiden Fällen gehört die Entscheidung in die Koordinatennotiz des Projekts.
Zonenkennung und Gauß-Krüger-Altdaten
Deutschland liegt in den UTM-Zonen 32 und 33. Der Ostwert wird teils mit vorangestellter Zonenkennung angegeben, teils ohne. Wird das beim Übertragen der Koordinaten verwechselt, verschiebt sich der gesamte Datensatz um viele Millionen Meter. Ältere Pläne und Vermessungen liegen außerdem oft noch im Gauß-Krüger-System vor. Solche Koordinaten lassen sich nicht einfach verschieben, sondern müssen vom Vermesser in ETRS89/UTM transformiert werden. Klären Sie deshalb immer, in welchem System und in welcher Schreibweise die Koordinaten geliefert werden.
Höhensystem
Lagekoordinaten sind nur die Hälfte des Systems. Höhen können sich auf das amtliche Höhensystem DHHN2016 (Normalhöhen über NHN) beziehen, auf ein älteres Höhensystem, auf einen Höhenbolzen vor Ort oder auf eine Projekthöhe wie ±0,00 = OKFF Erdgeschoss. GNSS-Empfänger messen Höhen über dem Ellipsoid, die sich von Normalhöhen unterscheiden, bis ein Quasigeoidmodell angewendet wird. Ein Modell, das in der Lage richtig sitzt, aber um einen konstanten Betrag zu hoch oder zu tief liegt, ist eine häufige Folge, wenn diese Höhen vermischt werden.
Einheiten und Formate
Einheitenfehler sind simpel, aber häufig. Einige Regeln helfen:
- Die Einheiten jeder Datei angeben: Meter oder Millimeter (bei Daten aus dem Ausland auch Fuß).
- Daran denken, dass Formate unterschiedlich sind. E57 speichert Koordinaten in Metern; CAD- und Revit-Dateien können in Millimetern angelegt sein.
- Nach jedem Import eine bekannte Strecke prüfen. Misst eine Wand, die 10 m lang sein sollte, 10 000 m oder 1 cm, wurde die Datei in falschen Einheiten eingelesen.
- Die Reihenfolge der Koordinaten klar halten. Koordinatenlisten enthalten meist Rechtswert und Hochwert, manche aber Nord vor Ost; die meisten Programme erwarten X (Ostwert) zuerst. Vertauschte Werte setzen die Punktwolke ohne jede Fehlermeldung an die falsche Stelle.
Punktwolken in Revit: Vermessungspunkt, Projektbasispunkt und interner Ursprung
Revit hat drei Bezugspunkte, und die meisten Probleme bei der Platzierung von Punktwolken entstehen, wenn sie verwechselt werden. Bei unseren Leistungen für Scan to Revit folgen wir in jedem Projekt derselben Logik.
| Punkt | Was er ist | Wie er bei Punktwolken genutzt wird |
|---|---|---|
| Interner Ursprung | Der feste interne Nullpunkt von Revit; er lässt sich nicht verschieben | Die Geometrie sollte in vernünftiger Nähe bleiben; Revit warnt, wenn Elemente sehr weit entfernt liegen, und Darstellung und Präzision können leiden |
| Projektbasispunkt | Der eigene Bezugspunkt des Projekts, meist eine Gebäudeecke oder ein Achsschnittpunkt | Legt die Projektkoordinaten fest: Maße und Koordinatenangaben bezogen auf das Gebäude |
| Vermessungspunkt | Ein realer Bezugspunkt, etwa ein Passpunkt mit bekannten ETRS89/UTM-Koordinaten | Legt die gemeinsamen Koordinaten fest – das System, mit dem Revit-, CAD- und Punktwolkendateien deckungsgleich liegen |
Punktwolke verknüpfen
Wird eine Punktwolke (RCP oder RCS) in Revit verknüpft, entscheidet die Positionierungsoption, wo sie landet:
- Mitte zu Mitte setzt die Mitte der Punktwolke auf die Mitte des Modells. Das eignet sich nur für einen schnellen Blick; alle Koordinaten werden ignoriert.
- Ursprung zu internem Ursprung setzt den Ursprung der Punktwolke auf den internen Ursprung von Revit. Das funktioniert, wenn Punktwolke und Modell um denselben lokalen Nullpunkt angelegt wurden.
- Nach gemeinsamen Koordinaten platziert die Punktwolke nach dem gemeinsamen Koordinatensystem des Modells. Das ist die richtige Wahl, wenn die Punktwolke in ETRS89/UTM oder einem anderen realen System liegt und der Vermessungspunkt des Revit-Modells passend gesetzt wurde.
Ein typischer Ablauf bei einem georeferenzierten Projekt: Der Vermesser liefert Passpunkte im vereinbarten System; die Punktwolke wird bei der Auswertung darauf ausgerichtet; die gemeinsamen Koordinaten des Revit-Modells werden aus denselben Passpunkten gesetzt, oft durch Verknüpfen einer CAD-Datei mit den Passpunkten und Übernehmen ihrer Koordinaten; erst danach wird die Punktwolke nach gemeinsamen Koordinaten verknüpft. Die Modellierung beginnt nach einer Prüfung, dass Punktwolke und Passpunkte im Grundriss und im Schnitt übereinanderliegen.
Geometrie nahe am internen Ursprung halten
UTM-Koordinaten sind große Zahlen. Wird eine Punktwolke mit solchen Koordinaten Ursprung zu internem Ursprung verknüpft, kann das Gebäude Hunderte Kilometer vom Revit-Nullpunkt entfernt landen. Die Lösung ist nicht, das Gebäude weit wegzuschieben, sondern die Modellgeometrie nahe am internen Ursprung zu halten und den realen Versatz samt Drehung über den Vermessungspunkt abzubilden. Genau dafür gibt es gemeinsame Koordinaten.
IFC-Export
Wird das Modell als .ifc übergeben, wandert die Koordinateneinstellung mit, wenn die Exportoptionen richtig gewählt sind: die Koordinatenbasis (gemeinsame Koordinaten oder Projektbasispunkt) und in neueren Versionen das Koordinatenreferenzsystem. Öffnen Sie die exportierte Datei in einem Viewer und prüfen Sie, ob sie an der erwarteten Stelle liegt.
Typische Ausrichtungsfehler
| Fehler | Typisches Symptom | Wie prüfen |
|---|---|---|
| Punktwolke versehentlich Mitte zu Mitte oder Ursprung zu Ursprung verknüpft | Punktwolke und Modell überlagern sich gar nicht oder nur zufällig | Bekannte Passpunkte in der Punktwolke mit dem Vermessungspunkt und der Koordinatenliste des Vermessers vergleichen |
| Falsche Einheiten | Gebäude tausendfach zu groß oder zu klein (mm und m) oder etwa 3,3-fach (Fuß und Meter) | Direkt nach dem Import eine bekannte Strecke messen |
| Zonenkennung fehlt oder doppelt | Gesamter Datensatz um Millionen Meter verschoben, Form korrekt | Schreibweise des Ostwerts und Zone in der Koordinatenliste prüfen |
| Rechts- und Hochwert vertauscht | Punktwolke landet weit entfernt oder gespiegelt auf dem Grundstück | Reihenfolge und Spaltenbezeichnung der Koordinatenliste prüfen |
| Falsches Höhensystem oder falsche Projekthöhe | Lage korrekt, Höhen um einen konstanten Wert verschoben | Fußbodenhöhen mit einem bekannten Höhenbolzen vergleichen |
| Projektmaßstab nicht abgestimmt | Kleine, wachsende Längendifferenzen bei langen Gebäuden und Grundstücken | Eine lange gemessene Strecke mit der aus Koordinaten gerechneten vergleichen |
| Veränderter oder falsch bezeichneter Passpunkt | Ein großes Residuum, die übrigen klein | Punktnummern prüfen; Kontrollpunkte außerhalb der Transformation nutzen |
| Vermessungspunkt versehentlich verschoben | Gemeinsame Koordinaten ändern sich unerwartet zwischen Modellständen | Werte der Bezugspunkte dokumentieren und bei jedem Planstand prüfen |
Die meisten dieser Fehler haben eine gemeinsame Ursache: Die Entscheidungen zum Koordinatensystem wurden von verschiedenen Personen zu verschiedenen Zeitpunkten getroffen und nie aufgeschrieben. Eine einseitige Koordinatennotiz zu Projektbeginn verhindert die meisten davon.
Was zu einer ausgerichteten Punktwolke gehört
Wenn Sie eine Punktwolke von uns oder einem anderen Scandienstleister erhalten oder Ihre eigene Punktwolke zur Modellierung senden, sollte eine kurze Beschreibung der Koordinateneinstellung dabei sein:
- Name des Koordinatensystems einschließlich Zone und Schreibweise des Ostwerts sowie die Einheiten.
- Höhensystem oder Projekthöhe und was null in diesem Projekt bedeutet.
- Lokaler Ursprung und Drehung, falls ein Projektsystem verwendet wird, samt Bezug zu den amtlichen Koordinaten.
- Umgang mit dem Maßstab: Gitter- oder Naturstrecken.
- Passpunktliste mit Nummern und Koordinaten und Angabe, welche Punkte als Kontrollpunkte dienten.
- Ein Registrierungs- und Ausrichtungsbericht mit Residuen.
- Gelieferte Dateiformate (z. B. E57, RCP) und die Positionierungsoption für das Verknüpfen in Revit.
Fehlt etwas davon, ist die Punktwolke trotzdem nutzbar, aber die Unsicherheit sollte vor Beginn der Modellierung klar sein. Wir prüfen diese Punkte, wenn Auftraggeber uns vorhandene Daten schicken; die vollständige Liste finden Sie in BIM-fähige Punktwolke: Anforderungen.
FAQ
Was ist der Unterschied zwischen Registrierung und Ausrichtung einer Punktwolke?
Wie viele Passpunkte braucht man, um eine Punktwolke zu georeferenzieren?
Lässt sich eine Punktwolke ohne Vermesser ausrichten?
Punktwolke in Revit nach gemeinsamen Koordinaten oder Ursprung zu Ursprung verknüpfen?
Was ist der Unterschied zwischen Vermessungspunkt und Projektbasispunkt?
Warum liegt meine Punktwolke in Revit an der falschen Stelle?
Arbeiten Sie auch mit Punktwolken ohne Georeferenzierung?
Koordinaten vor dem Scan festlegen
Koordinatenprobleme sind am Ende selten technischer Natur. Sie entstehen aus Entscheidungen, die nicht früh genug getroffen oder nicht mit allen geteilt wurden, die mit den Daten arbeiten. Stimmen Sie Koordinatensystem, Einheiten, Höhensystem und Passpunkte vor dem Scantermin ab, halten Sie sie in einer kurzen Koordinatennotiz fest und prüfen Sie die Punktwolke vor Beginn der Modellierung gegen die Passpunkte. Dann bleiben Punktwolke, Revit-Modell, CAD-Dateien und Vermessung an derselben Stelle. Für das FARO-Laserscanning kommen wir nach Absprache zu Ihrem Objekt und arbeiten auch mit vorhandenen Punktwolken des Auftraggebers – mit Revit-Modell und .ifc-Übergabe in dem Koordinatensystem, das Ihr Projekt braucht. Mehr erfahren Sie auf unserer Seite Scan to BIM in Deutschland – oder senden Sie uns Ihre Projektdaten, um die Koordinateneinstellung zu besprechen.

Laserscanning im laufenden Rechenzentrumsbetrieb: Bestandsaufnahme ohne unnötige Unterbrechung
17.11.2026
Rechenzentren müssen laufend erweitert und modernisiert werden, während ihre technische Infrastruktur möglichst verfügbar bleibt. Für neue Kühlung, Energieversorgung oder ...

Was ist ein IFC-Modell? Dateiformat und Einsatz im BIM
17.11.2026
Wenn Architektur-, Tragwerks- und TGA-Teams unterschiedliche BIM-Programme nutzen, wird ein geeignetes Austauschformat benötigt. IFC (Industry Foundation Classes) ist ein offenes Datenmodell für den ...
Genauigkeit beim 3D-Laserscanning: Welche Toleranz braucht Ihr Projekt?
17.11.2026
Ein 3D-Laserscanner misst Millionen von Punkten – aber eine hohe Punktzahl bedeutet nicht automatisch, dass jede Aufgabe die maximal mögliche Messgenauigkeit benötigt. Für ...
LiDAR-Scanning in der BIM-Modellierung: Einsatz und Workflow
14.11.2026
LiDAR erfasst räumliche Geometrie mit Laserlicht und wird bei Gebäuden, Industrieanlagen und im Ingenieurbau eingesetzt. Für Bestandsprojekte können aus den Messungen ...

