

Co to jest wykrywanie kolizji w BIM? Rodzaje, proces i dobre praktyki
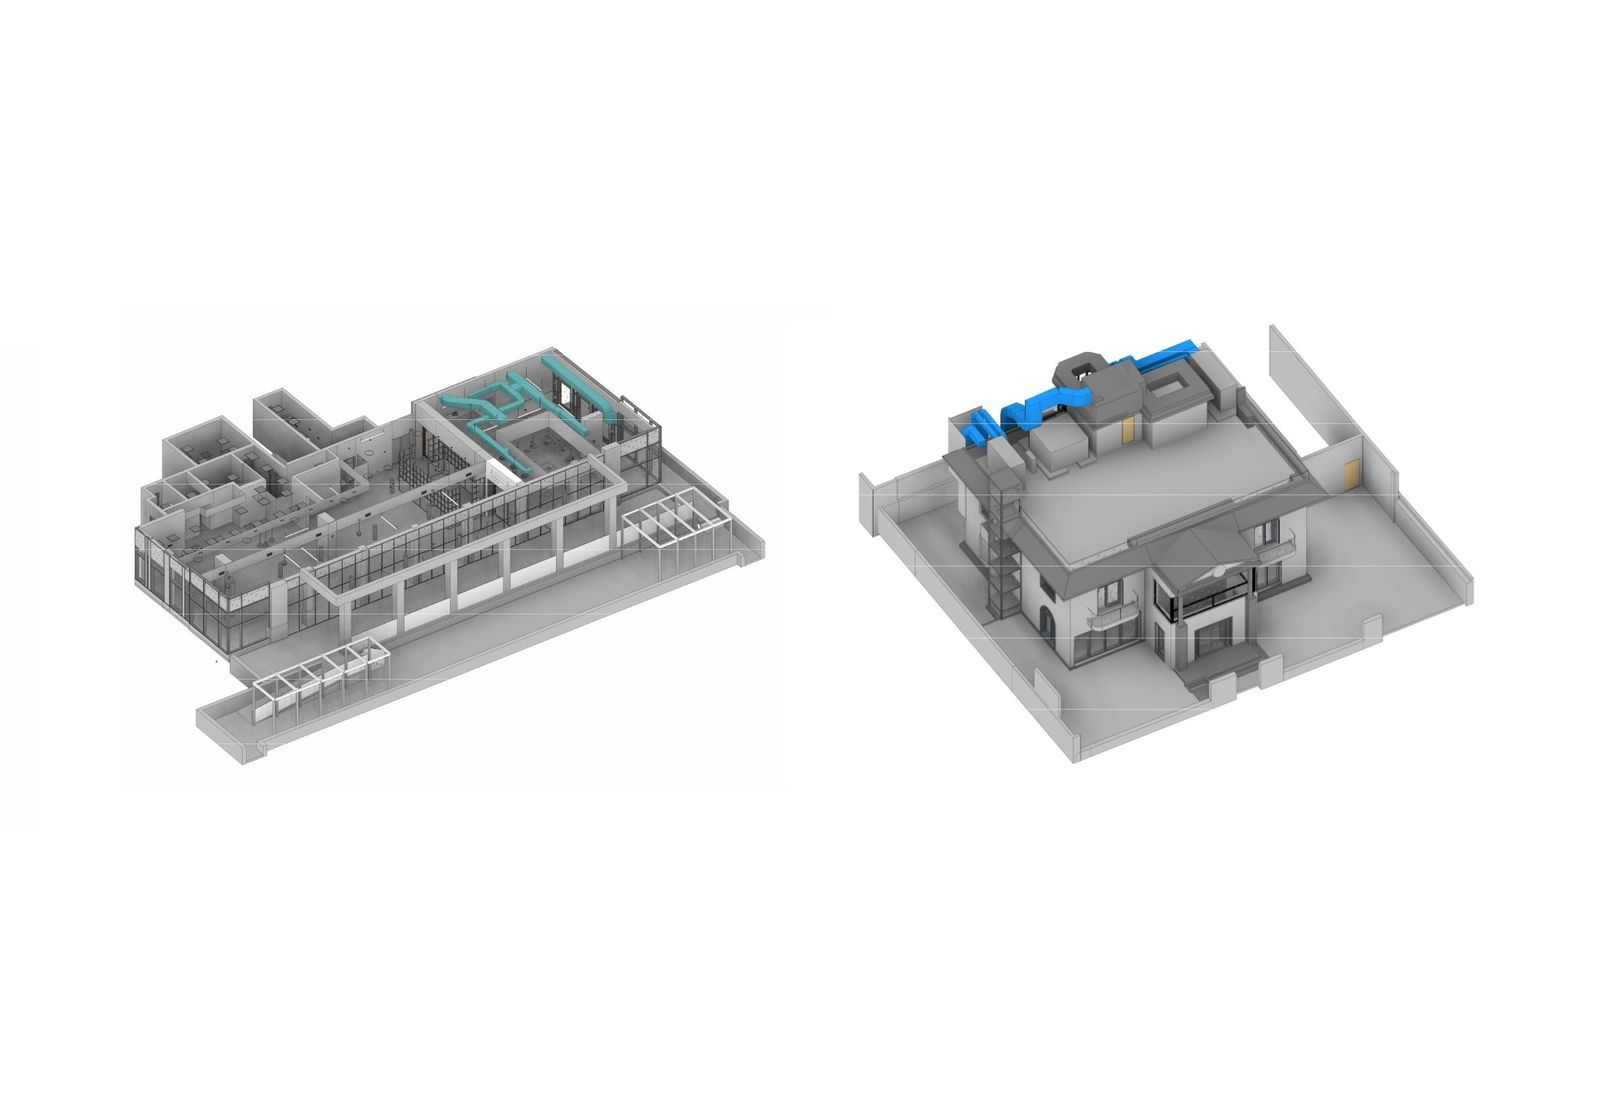
Wykrywanie kolizji w BIM to proces wyszukiwania miejsc, w których elementy budynku wchodzą ze sobą w konflikt w skoordynowanym modelu 3D – zanim rozpocznie się budowa. Przykłady to kanał wentylacyjny przechodzący przez belkę, rura bez miejsca na izolację albo dwie branże zaplanowane w tej samej strefie tego samego dnia. Oprogramowanie porównuje modele poszczególnych branż, oznacza każdą kolizję, a zespół usuwa ją w modelu zamiast na budowie.
Brzmi prosto, ale skuteczne wykrywanie kolizji wymaga uporządkowanych modeli, rozsądnych reguł i jasnego sposobu przypisywania i zamykania każdego zgłoszenia. W tym artykule omawiamy rodzaje kolizji, proces krok po kroku, główne narzędzia, wykrywanie kolizji w istniejących budynkach oraz błędy, przez które raporty kolizji stają się bezużyteczne.
Skąd w ogóle biorą się kolizje
W większości projektów każda branża tworzy własny model: architekt, konstruktor oraz projektanci instalacji wentylacyjnych, elektrycznych, sanitarnych i przeciwpożarowych. Każdy z tych modeli może być poprawny sam w sobie, a mimo to kolidować z pozostałymi. Pełny obraz widać dopiero po ich połączeniu.
Najczęstsze przyczyny:
- Osobne modele, osobne harmonogramy. Branże pracują równolegle i aktualizują modele w różnym czasie.
- Późne zmiany projektowe. Belka staje się wyższa, sufit się obniża, centrala wentylacyjna zmienia wielkość – i nikt nie sprawdza ponownie tras instalacji.
- Brak prześwitów. Model pokazuje rurę, ale nie jej izolację, zawiesia ani przestrzeń potrzebną serwisantowi.
- Błędny stan istniejący. Przy przebudowie projekt powstaje na podstawie starych rysunków, które nie odpowiadają już budynkowi.
Wykrywanie kolizji wychwytuje te problemy na etapie, gdy ich naprawa oznacza jeszcze przesunięcie linii w modelu.
Trzy rodzaje kolizji
Kolizje dzieli się zwykle na trzy rodzaje: twarde, miękkie (prześwitowe) i czasowe (workflow, 4D).
| Rodzaj kolizji | Czym jest | Przykład | Jak się ją wykrywa |
|---|---|---|---|
| Kolizja twarda | Dwa elementy zajmują tę samą fizyczną przestrzeń | Kanał przechodzi przez stalową belkę; magistrala tryskaczowa przez słup | Test geometryczny między dwoma zbiorami elementów (np. Navisworks Clash Detective lub Revit Interference Check) |
| Kolizja miękka (prześwitowa) | Element znajduje się w wymaganej strefie wolnej innego elementu, choć fizycznie nic się nie styka | Koryto kablowe zbyt blisko rury; brak przestrzeni serwisowej przed rozdzielnicą lub drzwiczkami filtra centrali | Test prześwitu z ustaloną tolerancją albo strefy serwisowe wymodelowane jako bryły wokół urządzeń |
| Kolizja czasowa (workflow, 4D) | Konflikt w czasie, nie w przestrzeni: nakładają się kolejność prac, dostawy lub ekipy | Sufit podwieszany zaplanowany przed montażem kanałów nad nim; droga dźwigu zablokowana przez plac składowy | Powiązanie elementów modelu z harmonogramem i symulacja 4D (np. Navisworks TimeLiner lub Synchro) |
Kolizje twarde przyciągają najwięcej uwagi, bo łatwo je zobaczyć. Przeoczenie kolizji miękkich bywa jednak droższe. Instalacja, która formalnie się mieści, ale nie da się jej serwisować, zaizolować ani skontrolować, będzie sprawiać problemy przez cały okres użytkowania budynku.
Proces wykrywania kolizji krok po kroku
Zespoły organizują go różnie, ale sprawdzony przebieg wygląda tak:
- Ustalenie zasad w Planie Wykonania BIM (BEP). Określ, które branże są testowane względem siebie, tolerancje, nazewnictwo modeli i układ współrzędnych, częstotliwość przekazywania modeli oraz to, kto odpowiada za dany rodzaj zgłoszeń.
- Przygotowanie i kontrola każdego modelu. Sprawdź, czy wszystkie modele używają tych samych współrzędnych wspólnych i jednostek, czy poziom szczegółowości odpowiada etapowi i czy elementy tymczasowe lub zastępcze zostały usunięte albo odfiltrowane.
- Federacja modeli. Połącz modele branżowe w jeden model koordynacyjny, zwykle w Navisworks, Autodesk Construction Cloud Model Coordination, Solibri lub podobnym narzędziu. Modele mogą być w formatach natywnych lub w .ifc.
- Ustawienie testów kolizji. Zbuduj macierz kolizji: konstrukcja a kanały, kanały a rury, rury a koryta kablowe, ochrona przeciwpożarowa a wszystkie pozostałe branże. Do konfliktów fizycznych stosuj testy twarde, do stref wolnych – testy prześwitów.
- Testy według stref. Duże budynki dziel na kondygnacje lub strefy, aby wyniki były czytelne i trafiały do właściwych osób.
- Przegląd, grupowanie i filtrowanie wyników. Jedna rura przecinająca pięć belek to pięć kolizji, ale jeden problem projektowy. Grupuj duplikaty i odrzucaj dopuszczalne przecięcia, takie jak oprawa wpuszczana w sufit czy tuleja przejścia przez ścianę.
- Przypisanie i rozwiązanie. Każdy rzeczywisty problem musi mieć właściciela i termin. Udostępnij go jako widok lub zgłoszenie BCF, aby projektant otworzył dokładną lokalizację w swoim programie.
- Aktualizacja modeli i ponowny test. Usunięcie jednej kolizji może wywołać kolejną. Powtarzaj cykl w stałych odstępach, aż każda strefa spełni uzgodnione kryteria odbioru.
Wykrywanie kolizji nie kończy się po jednym teście. To pętla, która trwa przez cały etap projektowania i przechodzi w koordynację wykonawczą.
Oprogramowanie do wykrywania kolizji: Navisworks, Revit i BCF
Autodesk Navisworks Manage to jedno z najczęściej stosowanych narzędzi koordynacyjnych. Moduł Clash Detective wykonuje testy twarde, prześwitowe i testy duplikatów na modelach federacyjnych z różnych programów, a moduł TimeLiner dodaje symulację harmonogramu 4D. Navisworks Simulate i Freedom nie zawierają Clash Detective.
Revit Interference Check (karta Collaborate, panel Coordinate) wykrywa kolizje twarde między kategoriami w bieżącym modelu i w modelach połączonych. Sprawdza się przy szybkiej kontroli w obrębie jednej branży lub przed udostępnieniem modelu. Nie obsługuje jednak reguł prześwitów, grupowania ani śledzenia zgłoszeń tak jak dedykowane narzędzie koordynacyjne. Więcej o pracy w Revit piszemy w artykule o wykrywaniu kolizji w Revit ze skanowaniem laserowym.
Narzędzia chmurowe i regułowe, takie jak Autodesk Construction Cloud Model Coordination, Solibri i BIMcollab, umożliwiają automatyczne testy kolizji, kontrolę reguł i wspólne listy zgłoszeń dla rozproszonych zespołów.
BCF (BIM Collaboration Format) to otwarty format buildingSMART do wymiany zgłoszeń, a nie modeli. Zgłoszenie BCF zapisuje widok kamery, elementy, komentarz i status. Koordynator tworzy zgłoszenie w jednym narzędziu, a projektant otwiera je bezpośrednio w Revit, Archicad lub innym programie. Zespoły pracujące w różnych programach często łączą BCF z wymianą modeli w formacie .ifc.
Wykrywanie kolizji w istniejących budynkach: projekt kontra rzeczywistość
Większość poradników zakłada, że wszystkie modele są nowe. Przebudowy, aranżacje powierzchni najemców, modernizacje instalacji i zakładów przemysłowych wyglądają inaczej. Duża część ryzyka tkwi w tym, co już jest w budynku: istniejące kanały, nieużywane rurki elektroinstalacyjne, belki wyższe, niż pokazują rysunki, nierówne stropy. Jeśli tych elementów nie ma w modelu koordynacyjnym, raport kolizji będzie czysty, a konflikty ujawnią się po otwarciu sufitu.
Rozwiązaniem jest wprowadzenie rzeczywistości do modelu:
- Skanowanie budynku. Skanowanie laserowe 3D rejestruje konstrukcję, sufity, szachty i istniejące instalacje w postaci chmury punktów. Typowa dokładność to ±2–3 mm.
- Model stanu istniejącego. Z chmury punktów powstaje model Revit elementów istotnych dla koordynacji: konstrukcji, głównych kanałów i rur, koryt kablowych, urządzeń. Ten etap obejmuje nasza usługa chmura punktów do BIM dla istniejących budynków.
- Dodanie go jako kolejnej branży. Model stanu istniejącego dołącza do modelu federacyjnego i jest testowany względem nowego projektu jak każda inna branża.
- Kontrola newralgicznych stref względem surowej chmury punktów. Modele upraszczają rzeczywistość. Test nowych tras bezpośrednio względem chmury punktów w Navisworks lub Revit pokazuje zawiesia, drobne rury i nieregularne powierzchnie, których nie wymodelowano.
- Realistyczne tolerancje. Geometria ze skanu ma własny zakres dokładności, dlatego testy prześwitów względem istniejących elementów powinny uwzględniać niewielki dodatkowy margines.
Właśnie tu dane ze skanowania przynoszą największą korzyść. Nowe kanały, magistrale tryskaczowe czy koryta kablowe są koordynowane z budynkiem takim, jaki jest naprawdę, a nie takim, jak go narysowano przed laty. ScanM2 może zeskanować budynek – przyjeżdżamy na obiekt w uzgodnionym terminie – albo pracować na chmurach punktów, które klient już posiada.
Wykrywanie kolizji a unikanie kolizji
Oba pojęcia są powiązane, ale opisują różne podejścia:
- Wykrywanie kolizji jest reaktywne. Zespół najpierw modeluje, potem uruchamia testy i usuwa wykryte konflikty.
- Unikanie kolizji jest proaktywne. Zespół zapobiega konfliktom, zanim powstaną w modelu: rezerwuje strefy instalacyjne w przestrzeni nad sufitem, ustala priorytety prowadzenia tras (najpierw kanalizacja grawitacyjna i duże kanały, na końcu instalacje elastyczne), koordynuje się wcześnie we wspólnych modelach i od początku modeluje strefy serwisowe wokół urządzeń.
Dobre projekty łączą oba podejścia. Unikanie kolizji zmniejsza liczbę problemów, a wykrywanie kolizji potwierdza, że niczego nie przeoczono. Czysty raport kolizji w dobrze zaplanowanym projekcie znaczy znacznie więcej niż czysty raport z modelu, którego nigdy nie sprawdzano pod kątem prześwitów.
Najczęstsze błędy przy wykrywaniu kolizji
- Testowanie wszystkiego ze wszystkim. Jeden ogromny test daje tysiące wyników, których nikt nie czyta. Macierz kolizji według branż i stref utrzymuje wyniki w użytecznej formie.
- Zbyt ciasne lub zbyt luźne tolerancje. Tolerancja zerowa oznacza każdy stykający się element. Duża tolerancja ukrywa rzeczywiste konflikty. Tolerancje ustala się dla każdego testu i zapisuje w Planie Wykonania BIM.
- Niewłaściwy poziom szczegółowości. Jeśli rury wymodelowano bez izolacji, a kanały bez zawiesi, raport pominie kolizje, które wystąpią na budowie. Jeśli modele są zbyt ogólne, zerowa liczba kolizji niewiele dowodzi.
- Niezgodne współrzędne. Modele niedopasowane do tych samych współrzędnych wspólnych tworzą fałszywe kolizje albo ukrywają rzeczywiste.
- Brak właściciela zgłoszenia. Kolizja bez przypisanej osoby i terminu pozostaje otwarta bez końca.
- Pomijanie kolizji miękkich i czasowych. Dostęp, przestrzeń serwisowa i kolejność montażu to często najdroższe problemy.
- Zaufanie do starych rysunków przy przebudowie. Bez skanu stanu istniejącego najważniejszych kolizji w ogóle nie ma w modelu.
FAQ
Czym różni się kolizja twarda od kolizji miękkiej?
Jakie oprogramowanie służy do wykrywania kolizji?
Kto odpowiada za wykrywanie kolizji w projekcie?
Czy wykrywanie kolizji można przeprowadzić dla istniejącego budynku?
Jak często należy przeprowadzać wykrywanie kolizji?
Skuteczne wykrywanie kolizji w Państwa projekcie
Wykrywanie kolizji działa, gdy modele są dokładne, testy dobrze zorganizowane, a każde zgłoszenie ma właściciela. W projektach przebudowy i modernizacji oznacza to również punkt wyjścia w postaci rzeczywistego budynku, a nie starych rysunków. ScanM2 łączy skanowanie laserowe, modelowanie stanu istniejącego i koordynację. Możemy zeskanować Państwa budynek, zbudować model stanu istniejącego i przeprowadzić wykrywanie kolizji między nowymi instalacjami MEP, instalacją tryskaczową i otaczającą je konstrukcją. Więcej informacji znajdą Państwo na stronach naszych usług wykrywania kolizji BIM i koordynacji MEP BIM. Zachęcamy też do przesłania szczegółów projektu, aby omówić zakres prac.

INTERGEO 2026: jak skanowanie laserowe staje się podstawą zarządzania i podejmowania decyzji
24.09.2026
ScanM2 po raz kolejny wzięło udział w targach INTERGEO, które w tym roku odbyły się w Monachium. Dla nas to okazja do ...

Pomiar równości i poziomu posadzki za pomocą skanowania laserowego 3D
23.09.2026
Równość i poziom posadzki mogą mieć bezpośredni wpływ na montaż urządzeń, systemów regałowych, automatyki magazynowej, linii produkcyjnych, nowych warstw ...

Jak skanowanie laserowe 3D wspiera dokumentację roszczeń i sporów budowlanych
24.08.2026
Roszczenia i spory budowlane często pojawiają się wtedy, gdy uczestnicy inwestycji nie są zgodni co do tego, co rzeczywiście zostało wykonane, kiedy ...

Czyszczenie chmury punktów: jak przygotować dane ze skanowania do CAD i BIM
19.08.2026
Skanowanie laserowe 3D może zarejestrować miliony, a w przypadku dużych obiektów nawet miliardy punktów pomiarowych przedstawiających istniejący budynek, zakł...

